春晚上,一群人形机器人整齐起舞、翻转跳跃,动作流畅、节奏分毫不差。惊叹之余,人们心里也生出一个疑问:双足机器人行走存在平衡难以控制、技术门槛高的难题,轮式机器人结构更简单、稳定性更强,科学家为何还要投入大量精力,把机器人设计为人形?
1. 我们的世界,是按“人的样子”造的
答案就藏在我们身边。人类在自然环境中演化,又亲手打造出适配自身生存的“小环境”:高楼大厦、道路桥梁、各类生活用品。这些设施建造时参照的是同一把“标尺”——人的尺寸。
不妨对照观察:住宅楼梯的台阶高约15 cm,正好是成年人抬腿最省力的高度;楼梯扶手高约90 cm,恰好搭在自然下垂的手的位置;书桌高约75 cm,坐着写字手臂最为舒服;门把手大多距地面1 m左右,抬手就能握持。生产工具也一样:锤柄的长短对应手臂挥摆的幅度,汽车方向盘的位置对应坐姿下手脚的活动区间,钢琴琴键的宽度对应人手指的活动范围。可以说,从建筑、道路到各类日常器具,整个人工环境都是按照人体尺度量身设计的。
想明白了这一点,便能理解把机器人设计为人形最直接的原因:机器人想要融入人类生活,最聪明的办法不是改造世界,而是适配人类世界。轮式机器人遇到台阶、门槛寸步难行,若要其投入使用,就得为每个门口修坡道、在楼层加装货梯,成本高昂,难以大范围普及;专用形态的机器人功能单一,仅能完成固定任务,开不了门、用不了常规工具。而人形机器人拥有与人类相近的身高、步幅、手臂活动范围,无需改造环境,就能与这个世界适配——可以攀爬人类使用的楼梯,开启普通房门,操作各类常用工具,适配家务、工厂、公共服务等绝大多数场景。
2. 最难的一关:像人一样走路
不过,外形像人类,并不意味着动作能够和人一样——这正是人形机器人最难攻克的一关。在我们眼中看似简单的行走、摆臂、转身,对机器人而言都是高难度动作。背后的机理十分复杂,我们不妨以最典型的髋关节为例,看看人机之间到底存在哪些差异。
人的髋关节是灵活柔软的生物关节,走路时骨盆微微摆动、身体自然缓冲,整个过程无需刻意调控(图1)。机器人则完全没有肌肉和柔性骨骼,全身动作都靠坚硬的舵机驱动(图2);人类关节能自由小幅自适应调整,舵机却只能按照固定角度运转、存在严格限位。人体柔和连贯的动作,机器人难以直接复刻。
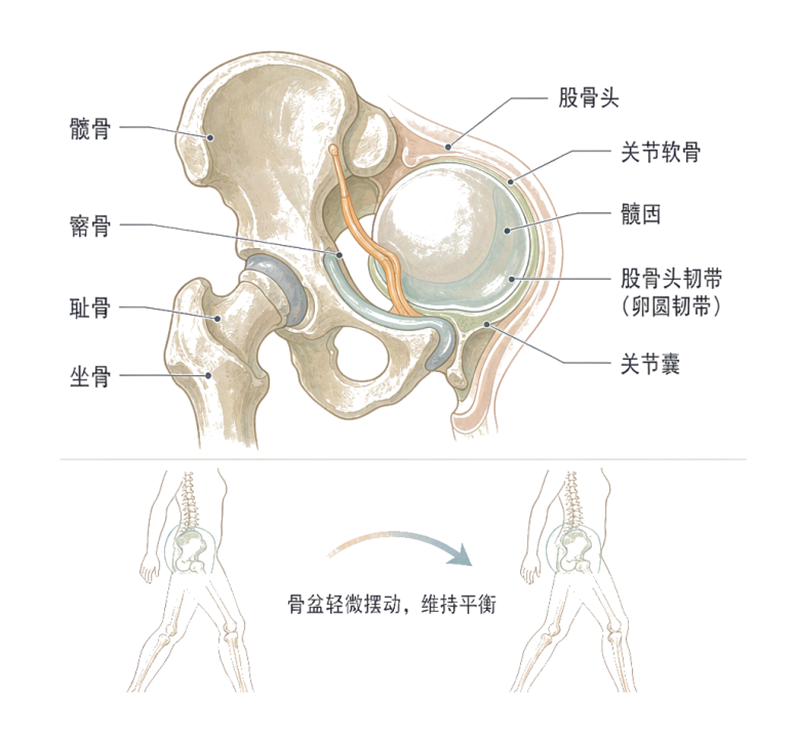
图1人体髋关节:灵活柔软的生物关节
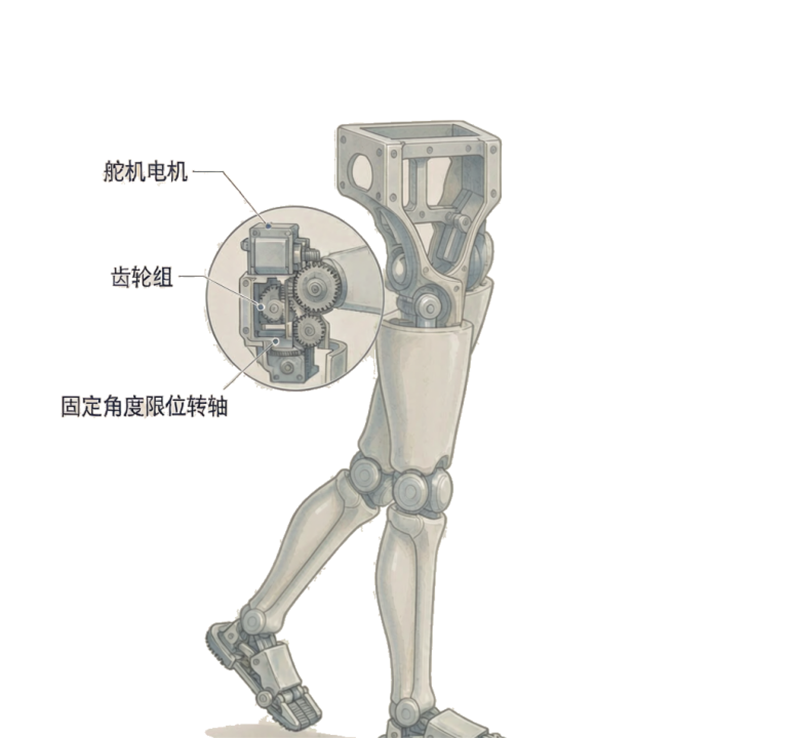
图2 机器人髋关节:舵机驱动的固定角度限位
两图对照,差异一目了然:人体髋关节像一颗“球”嵌在“窝”里,软骨与韧带让它在小范围内自由地转动、缓冲,动作柔和连贯;机器人髋关节则由舵机电机与齿轮组驱动,转轴只能转到指令设定的角度并保持不动。一个是柔性顺应,一个是刚性定位。髋关节只是最典型的例子——膝、踝、肩、肘,人体的每一处关节,机器人都要面临同样难题。
3. 为了适配人类世界,机器人这样学走路
正是为了真正适配这个按照人体尺度建造的世界,科研团队需要教会机器人复刻人类步态。第一步是“采集”:用动作捕捉设备,记录普通人行走时髋关节摆动、抬腿、落脚、重心移动的完整运动轨迹。第二步是“翻译”:计算机把人类连续柔和的动作一点点拆解,转化为机器人各关节电机能够执行的角度与节奏。
由于人与机器结构不同,直接复制动作只会使机器人运动僵硬卡顿,甚至摔倒,因此,第三步是“试错”:机器人在成千上万次尝试中不断自我修正,慢慢学会平稳转移重心、协调双腿节奏,最终形成流畅稳定、贴近真人的步态。春晚舞台上那些整齐优美的舞姿,正是无数次学习迭代的成果(图3)。
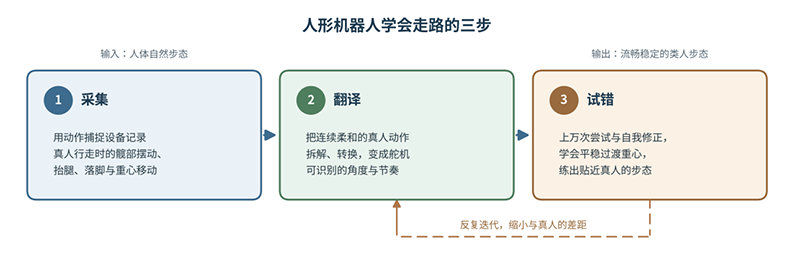
图3 人形机器人学会走路的三个步骤
当机器人能像人一样平稳登上15 cm的台阶、触及离地1 m高的门把手时,它才算真正适配人类世界。
【小实验】人类步态VS机器人步态
实验描述:通过观察对比,体会人类行走与人形机器人行走方式的差异,理解生物关节与舵机驱动关节的区别。
实验准备:具备摄像功能的手机或平板;人形机器人行走的视频(如春晚节目片段)。
实验步骤:
(1)请同伴用手机拍摄你正常行走10步的侧面视频,逐帧回放,观察髋、膝、踝的动作顺序和摆臂、重心变化,记录3项典型特征。
(2)观看人形机器人行走视频,对照图1、图2找出两者行走的3处不同,并思考:哪些差异是由“舵机固定角度、精准限位”的特性造成的?
(3)尝试设计一条“最像机器人”的行走路线,再和同伴讨论:如果让你担任机器人的步态教练,你会优先教它哪个动作?
4.结语
科技发展的本质,从来不是让世界适应机器,而是让机器读懂世界、服务人类。把机器人设计为人形,看似是外形的模仿,实则是一次对人类生存环境的智慧贴合。未来,随着仿生技术与学习算法的不断成熟,人形机器人能够像人类一样灵活行走、精细操作,成为家庭的帮手、工厂的能手、救援的先锋。这,正是科学家坚持研发人形机器人最温柔而坚定的科学答案。
来源:科普中国
地址:山东省泰安市东岳大街481-1号
鲁ICP备10210343号-4电话:0538-8417924
传真:0538-8413780
网址:www.tastm.cn
邮箱1:takjg@126.com


